Описание
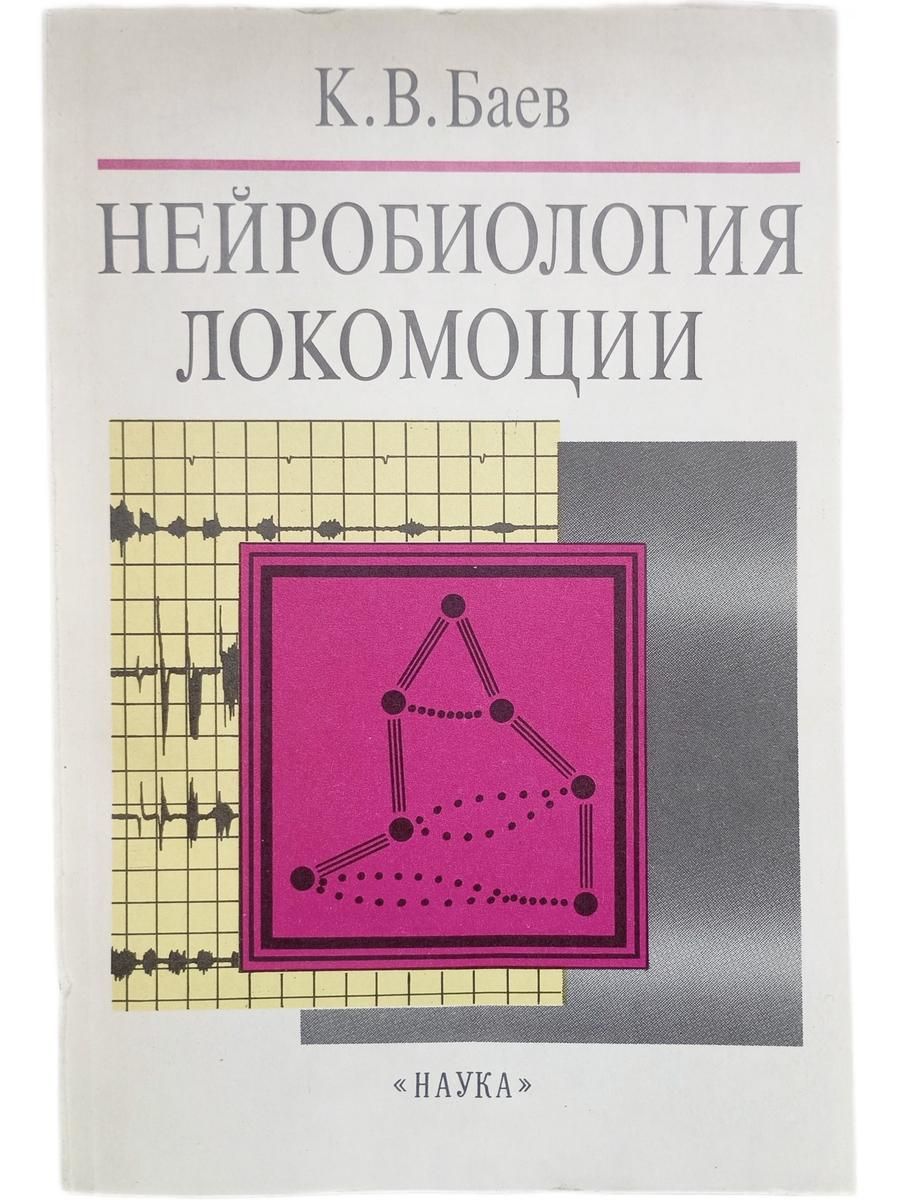
В книге рассмотрено современное состояние проблемы нейронного контроля локомоции у разных видов животных. Описаны новейшие экспериментальные подходы, применяемые для решения этой проблемы. Излагаемые данные обобщены в форме концепции сенсомоторной системы оптимального управления, включающей модель управляемого объекта. Монография предназначена для специалистов в области нейрофизиологии, фармакологии, биофизики сложных систем, кибернетики, теории автоматического управления и робототехники.
Отзывы
Отзывов пока нет.